D22 三种 EtherCAT 主站位置与周期抖动对比
1. 数据范围
本报告对比同一套固定右臂末端轨迹在三种主站下的 D22 数据:
| 主站 | 周期日志 | 样本数 |
|---|---|---|
| EC-Master | cycle_ecmaster_20260908_141617.csv |
150,182 |
| SOEM | cycle_soem_20260908_141257.csv |
176,419 |
| IgH | cycle_igh_20260908_140958.csv |
154,172 |
三次运动都包含 133,404 个有效 executing 周期,周期日志无丢弃、无周期编号缺口。图中时间以每份日志的第一个运动样本对齐为 0。SOEM 曲线在轨迹完成后延续更久,只说明该主站在运动结束后又记录了一段零位保持,不代表 SOEM 的轨迹执行更慢。
当前结论基于每种主站各一次运行,只能作为初步结果,不能代替多次重复实验。
2. 完整对比图
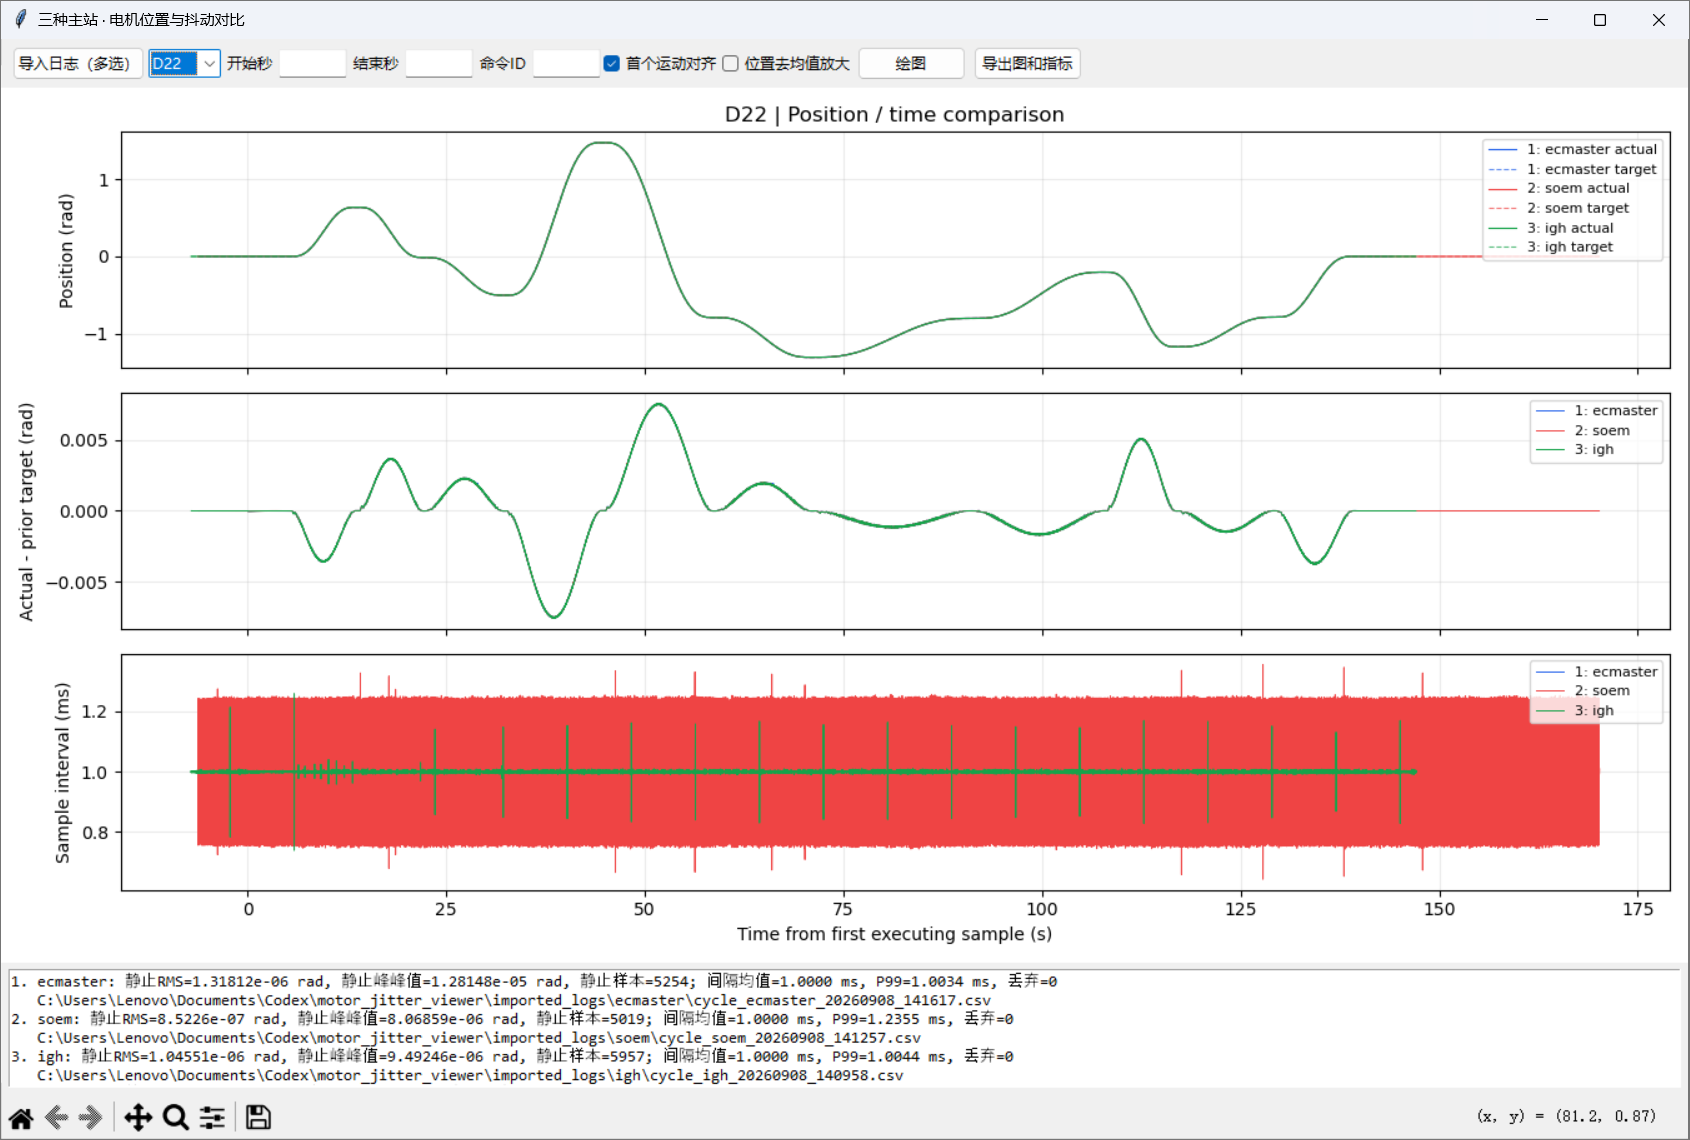
上图分为三部分:
- Position / time:实线是驱动反馈的实际位置
actual,虚线是本周期准备发送的位置目标target。 - Actual - prior target:实际位置减去上一控制周期准备的目标位置,用于观察动态跟随误差。
- Sample interval:相邻两次控制回调日志时间戳之差,理想值为 1 ms。
3. 目标位置和实际位置是否相同
三种主站使用相同的固定目标、轨迹时长和五次插值,因此目标曲线应当高度一致。按运动周期序号比较,三版目标值的最大差异约为 1.9–3.8 µrad。
实际位置也高度接近,但并不相同:
| 对比 | 实际位置差 RMS | 最大实际位置差 |
|---|---|---|
| EC-Master 与 SOEM | 8.12 µrad | 89.70 µrad |
| EC-Master 与 IgH | 9.42 µrad | 116.76 µrad |
| SOEM 与 IgH | 7.66 µrad | 109.16 µrad |
完整位置图的纵轴跨度约 3 rad,上述微小差异会被压在同一像素附近。图中最后绘制的绿色 IgH 曲线还会覆盖下方的红色和蓝色曲线,所以肉眼看起来像一条线。要观察细微位置变化,应勾选“位置去均值放大”,再框选某个静止平台。
4. Prior target 的含义
target 是控制器在当前 1 ms 周期计算并准备输出的位置目标;prior target 是上一控制周期准备的位置目标。
控制周期通常先接收从站反馈,再计算并发送新输出,因此当前读到的实际位置在时间上更接近先前发出的目标。工具使用:
1 | 跟随误差 = 当前 actual - previous_target_rad |
这个量包含轨迹跟随误差、总线延迟、驱动内部伺服响应和机械响应,不能单独解释为机械抖动。运动时出现正负波峰主要是加速、减速过程中的跟随滞后。
| 主站 | 运动跟随误差 RMS | 最大绝对误差 | 峰峰值 |
|---|---|---|---|
| EC-Master | 0.002574 rad | 0.007556 rad | 0.015096 rad |
| SOEM | 0.002573 rad | 0.007550 rad | 0.015098 rad |
| IgH | 0.002574 rad | 0.007555 rad | 0.015096 rad |
三种主站的动态跟随结果几乎一致,当前数据没有显示某一种主站在运动跟随方面具有明显优势。
5. Sample interval 的含义和红色区域
Sample interval 的计算方式是:
1 | 本次控制回调的 monotonic 时间 - 上次控制回调的 monotonic 时间 |
它测量 Linux 主机侧控制回调的时间稳定性,包括线程调度、主站收发和 DC 相位调整的影响。它不是网线上两个 EtherCAT 帧的硬件时间间隔,也不是驱动内部伺服周期。
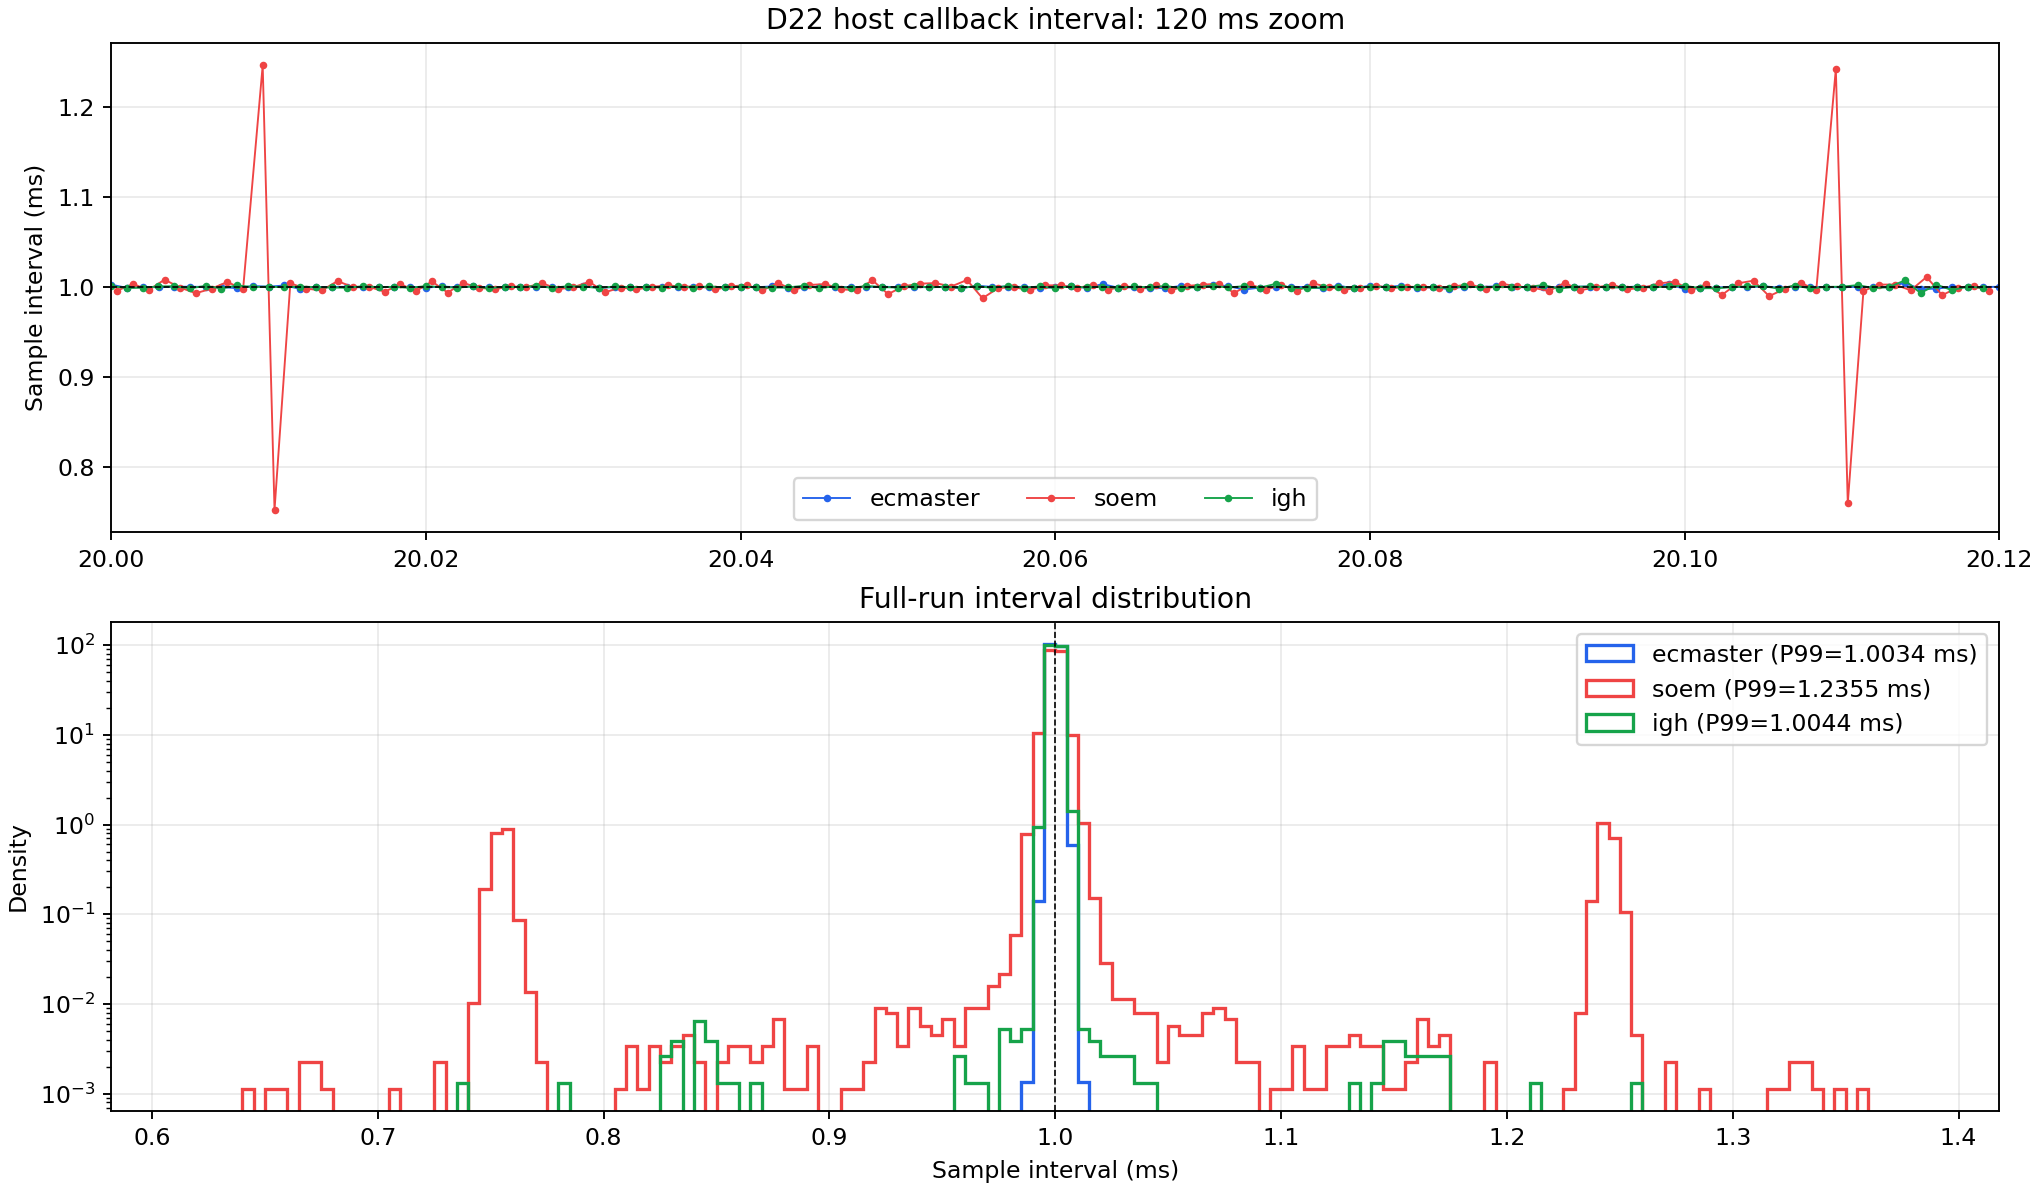
完整图里 SOEM 看起来是一整块红色,是因为 17 万多个点在约 1600 个横向像素内快速上下连接,同时绘图降采样会保留每个时间桶的最大值和最小值。蓝色 EC-Master 和绿色 IgH 大部分集中在 1 ms 附近,互相覆盖后只剩一条细线。局部放大可以看到红色 SOEM 存在相邻长、短周期配对,而不是连续填满整个红色区域。
| 主站 | 平均周期 | P99 | 最小值 | 最大值 | 标准差 |
|---|---|---|---|---|---|
| EC-Master | 1.0000 ms | 1.0034 ms | 0.9889 ms | 1.0118 ms | 0.0010 ms |
| SOEM | 1.0000 ms | 1.2355 ms | 0.6439 ms | 1.3556 ms | 0.0352 ms |
| IgH | 1.0000 ms | 1.0044 ms | 0.7395 ms | 1.2589 ms | 0.0030 ms |
平均周期都是 1 ms,说明长期频率正确。EC-Master 的应用层周期最稳定;IgH 绝大多数周期同样接近 1 ms,但存在少量离群值;SOEM 的周期分布明显更宽。SOEM 代码会根据 DC 相位误差调整下一次唤醒时间,Linux 调度和这项修正都可能产生长短周期,需要进一步记录 DC 修正量才能分离两者影响。
6. 静止位置抖动
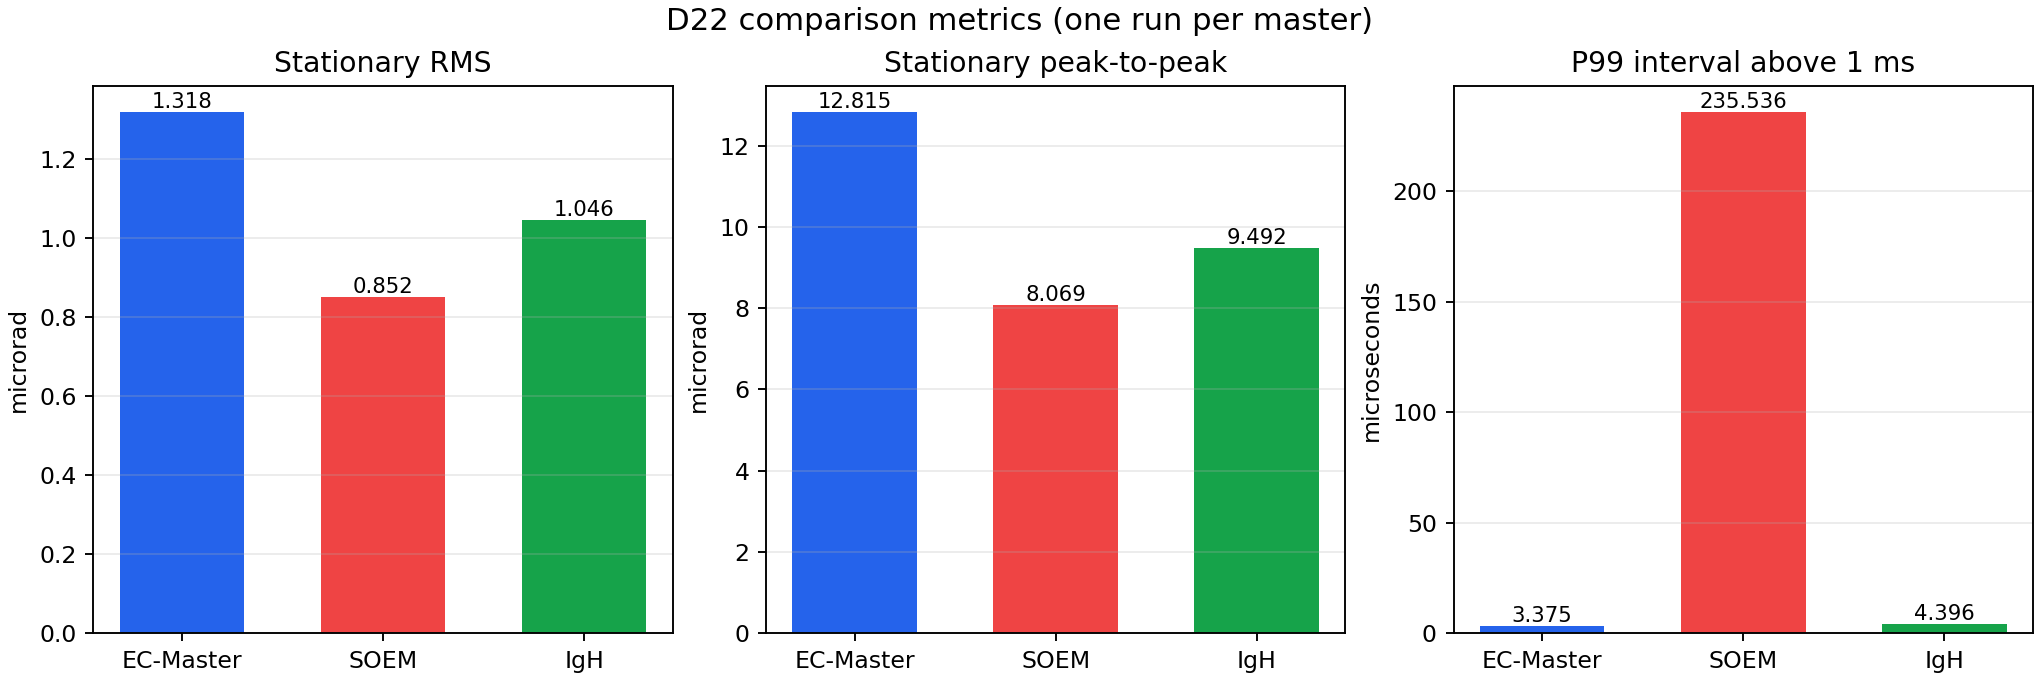
工具只统计满足以下条件的连续静止段:驱动已使能、CSP 模式、主站和周期通信健康、目标不变,并排除每段开始的 250 ms。每段误差先去均值,再合并计算 RMS 和峰峰值。
| 主站 | 静止 RMS | 静止峰峰值 | 约合 D22 编码器计数 |
|---|---|---|---|
| EC-Master | 1.318 µrad | 12.815 µrad | 约 27 counts 峰峰值 |
| SOEM | 0.852 µrad | 8.069 µrad | 约 17 counts 峰峰值 |
| IgH | 1.046 µrad | 9.492 µrad | 约 20 counts 峰峰值 |
本次运行中 SOEM 的静止位置数值最小,IgH 次之,EC-Master 最大。但三者差距只有几个编码器计数,而且每种主站只有一次实验。SOEM 的主机周期波动较大,却没有对应地表现为更大的 D22 静止位置抖动,说明不能把应用层周期抖动直接等同于电机机械抖动。
7. 当前结论
- 宏观轨迹:三种主站基本一致。
- 运动跟随:三种主站的 RMS 和峰值几乎相同,没有明显优劣。
- 主机周期稳定性:EC-Master 最好,IgH 的主体分布接近 EC-Master,SOEM 明显更宽。
- 日志完整性:三份日志均无丢弃和周期缺口。
INTERACTION / 讨论与互动
评论与表情点赞